Enten waren immer wieder Vorbild für animaloide Automaten und Roboter, insbesondere in Frankreich und Japan. Das europäische Land ist eigentlich für seinen grausamen Umgang mit diesen Tieren bekannt, scheint ihnen aber auch freundlich gesonnen zu sein. Berühmt wurde die mechanische Ente von Jacques de Vaucanson aus dem Jahre 1738/1739. 1709 in Grenoble geboren, starb der begnadete Ingenieur 1782 in Paris. Pollen Robotics hat seinen Sitz in Bordeaux. Das Unternehmen gehört inzwischen zu Hugging Face mit Sitz in Manhattan. Mit Microduck hat es einen kompakten Roboter vorgelegt, der als Experimentierplattform für Physical AI und Reinforcement Learning entwickelt wurde. Mit einer Höhe von rund 25 Zentimetern und einem Gewicht von weniger als 800 Gramm ist er vergleichsweise klein. Zur Ausstattung gehören 15 Motoren, eine Kamera, ein LiDAR-Sensor, zwei IMUs (Sensoren, die Beschleunigungen und Drehbewegungen messen), Mikrofone und Lautsprecher. Ein beweglicher Schnabel ermöglicht es der kleinen Ente zudem, kleine Gegenstände zu greifen. Sie kann laufen, sitzen, aufstehen, Gegenstände aufnehmen und verschiedene Bewegungsabläufe ausführen. Auch auf Inline-Skates, die man dazu bestellen kann, kann sie dahingleiten. Nach einem Sturz vermag sie sich aus unterschiedlichen Positionen selbstständig wieder aufzurichten. Im Mittelpunkt steht jedoch weniger die Nutzung als klassisches Roboterspielzeug als vielmehr das Experimentieren mit einem lernenden KI-System. Bewegungen und Verhaltensweisen können zunächst in einer Simulation trainiert und anschließend auf den realen Roboter übertragen werden. Dieses sogenannte Sim-to-Real-Verfahren ermöglicht praktische Experimente mit Reinforcement Learning und Robotik. SDK, Simulation und Software für Reinforcement Learning stellt Pollen Robotics als Open Source zur Verfügung. Microduck verbindet damit eine vergleichsweise zugängliche Hardwareplattform mit aktuellen Methoden der KI- und Robotikforschung. Weitere Informationen sind über pollen-robotics.com verfügbar.
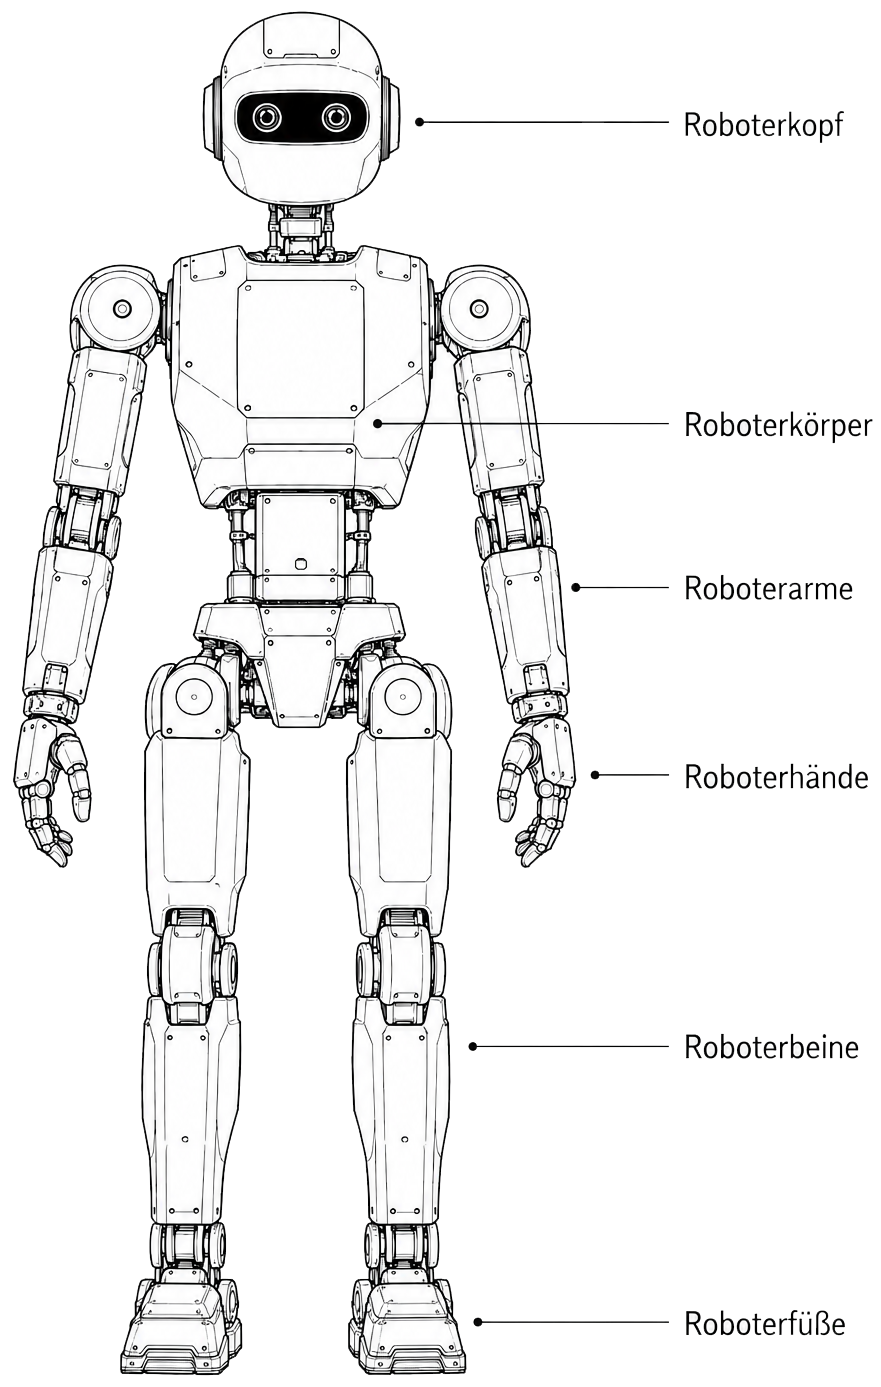
Von Ende Juli bis Ende August 2026 erschienen im Wirtschaftslexikon von Springer Gabler sechs Beiträge von Oliver Bendel, die wesentliche Teile eines Roboters beschreiben, nämlich Roboterkopf, Roboterkörper, Roboterarme, Roboterhände, Roboterbeine und Roboterfüße. Während manche Teile typisch für viele Roboter sind, sind andere typisch für spezielle Modelle, etwa humanoide Roboter oder soziale Roboter. Begriff um Begriff wird der Roboter aufgebaut. Dabei wird je nach Beitrag auf weitere Komponenten und Phänomene verwiesen, wie auf Robot Enhancement oder Physical AI. Für das Wirtschaftslexikon von Springer Gabler schreibt der Technikphilosoph seit 2012. Seitdem sind ca. 300 Beiträge in den Bereichen Ethik, Technik und Wirtschaft entstanden. Der Ton ist stets sachlich, manchmal poetisch, was eine neue Note in das Wirtschaftslexikon gebracht hat. Das Anliegen ist stets, etwas greifbar und deutlich zu machen. So heißt es in der Einführung zu Physical AI: „Es geht nicht nur darum, teilautonome oder autonome Maschinen mit Hilfe von KI aufzuwerten und zu erweitern, wie im Falle von Gesichtserkennung, Gestikerkennung und Emotionserkennung oder von Chatbots für soziale Roboter, sondern darum, für die KI gleichsam einen Körper zu suchen, in dem sie sich entfalten und beweisen kann.“ Die sechs „Keywords“-Bände von Oliver Bendel, ebenfalls bei Springer Gaber erschienen, enthalten sowohl ausgewählte Beiträge aus dem Wirtschaftslexikon als auch neue Beiträge.
Der Tages-Anzeiger befragte am 25. August 2026 den Technikphilosophen Oliver Bendel zu den World Humanoid Robot Games 2026 in Peking. Dort fanden 30 Sportwettkämpfe mit Allzweckrobotern (General-Purpose Robots) oder Robotern auf General-Purpose-Robots-Plattformen statt, die etwa für das Rennen oder den Hochsprung angepasst worden waren. Zudem wurden 21 Szenariowettkämpfe durchgeführt, in denen sich die humanoiden Roboter bei praktischen Aufgaben in Produktion, Logistik, Haushalt, Pflege etc. behaupten mussten. Oliver Bendel war fasziniert von den Bewegungen beim Kickboxen, wobei diese wohl bei den meisten Auftritten ferngesteuert waren. Noch mehr fasziniert war er von den Allzweckrobotern auf dem Tennisplatz. Diese hatten vielleicht die Fähigkeiten von kleinen Kindern, wie Oliver Bendel meinte, der früher selbst Tennis gespielt hatte, und eine ungewöhnliche Schlägerhaltung. Aber im Unterschied zu den anderen waren sie selbstständig unterwegs. Vor ein paar Jahren noch wäre ein solches Bespielen des Platzes undenkbar gewesen. Es ist erklärtes Ziel der Spiele, die unter anderem von chinesischen Medien- und Robotikorganisationen und der Pekinger Stadtregierung ausgerichtet werden, die Autonomie von Jahr zu Jahr zu erhöhen und sie in immer mehr Disziplinen durchzusetzen. Das Interview ist am 26. August in der Onlineausgabe unter dem Titel „Dieser Roboter ist eine Rakete auf zwei Beinen – nur bremsen kann er nicht“ erschienen, was ein Zitat des Technikphilosophen ist.
„Gut 90 Gäste kamen in den Genuss eines hervorragenden Vortrags zum Thema ‚Roboter‘ mit Schwerpunkt Roboter in der Pflege.“ So lautet der Teaser des Artikels „Professor Oliver Bendel – der Schweizer Roboter-Flüsterer!“, der in der August-Ausgabe von TOP HINWIL erschienen ist. Seit 1994 bieten die Aktiven Seniorinnen und Senioren Hinwil (ASSH) monatlich einen Vortrag an. Zu den Referenten gehörten Claude Nicollier, Astronaut und Wissenschaftler, Ulrich Tilgner, Nahostkorrespondent, Franz Hohler, Schriftsteller, und Erich von Däniken, Bestsellerautor. Am 17. Juni 2026 war Oliver Bendel zu Gast. Er beleuchtete die Rolle sozialer Roboter, gegenwärtiger Assistenzroboter und künftiger Allzweckroboter in der Pflege. Anhand zahlreicher aktueller Beispiele aus Forschung und Praxis zeigte er, wie Robotersysteme bereits heute Pflegekräfte unterstützen, Pflegebedürftige aktivieren und bei alltäglichen Aufgaben helfen können. Dabei ging es sowohl um soziale Interaktion und Unterhaltung als auch um konkrete Assistenzleistungen wie Handreichungen, Mobilisierung oder Unterstützung im Pflegealltag. Darüber hinaus widmete sich der Vortrag den ethischen und gesellschaftlichen Fragen, die mit dem Einsatz von KI-gestützten Robotern verbunden sind. Danach fand eine rege Diskussion statt. Das Lokalblatt wird in einigen Tagen über www.top-hinwil.ch/top-archiv/ als PDF zur Verfügung gestellt.
The Robophilosophy 2026 conference took place from August 11–14, 2026, at University College Dublin (UCD) in Dublin, Ireland. Held under the theme „Connected Futures – Nature, Robots, and Society“, the seventh installment of the international conference series brought together researchers from a wide range of disciplines to explore how robotics and artificial intelligence are transforming human societies and the natural world. On the first day of the conference, Katharina Kühne presented the paper „No Red Romance for Robots? Investigating the Red Attraction Effect in Humanlike Robots“, authored by Emma Luisa M. Waller, Diana P. Ebenburger, Oliver Bendel, Martin Fischer, and herself. The study investigates whether the red-attraction effect known from research on human perception also occurs when people evaluate humanlike robots. From the abstract: „The color red has been shown to positively influence ratings of attractiveness and willingness to spend money (e.g., on a date), while having no effect on other perceptions, such as likeability. In an online study, we aimed to conceptually replicate the red-attraction effect using humanoid robots as stimuli. Forty-four heterosexual female participants evaluated 16 images of medium and highly humanlike robots on attractiveness, likeability, trustworthiness, and willingness to spend money to rent the robot. We found no evidence of a red-attraction effect. Female-looking robots received higher ratings overall. These findings have implications for robot design and suggest that basic cues, such as color, may not operate in the same way for robots. Instead, humanoid robots may constitute a distinct category but still be perceived as social agents.“ The proceedings, containing all conference papers, are expected to become available in late 2026.
The Robophilosophy Conference 2026 (RP2026) opened on August 11, 2026, at University College Dublin (UCD) in Dublin, Ireland. Held under the theme „Connected Futures – Nature, Robots, and Society“, the conference runs from August 11–14 and brings together researchers from a wide range of disciplines to explore how robotics and artificial intelligence are transforming human societies and the natural world. RP2026 is the seventh installment in the international Robophilosophy conference series. University College Dublin (UCD) is Ireland’s largest university and one of the country’s leading research institutions. Located in Dublin, the capital of Ireland, UCD is home to more than 34,000 students and has a strong international profile. As robotic systems become increasingly embedded in everyday life, RP2026 seeks to foster dialogue across fields including social robotics, computer science, human-robot interaction, the humanities, social sciences, law, economics, and environmental research. Key questions include how robotic technologies can uphold human dignity, autonomy, and social justice; how legal systems need to adapt to autonomous decision-making; and whether robots can contribute to sustainability rather than accelerate ecological decline. The conference also addresses the impact of automation on labor markets and economic inequality, the changing meaning of work and human care, and the responsibilities humans may have toward the artificial agents they create. The first day of the conference featured keynote presentations by Lynne Baillie and Arno Klein. The program also included two sessions: „Environmental Robotics and Society“ (chaired by Oliver Bendel) and „Responsible Technology Development“ (chaired by Sun Park). Several workshops complemented the program, offering additional perspectives on the social, ethical, and environmental dimensions of robotics and artificial intelligence. The Robophilosophy Conference 2026 provides a space for dialogue between technological, philosophical, social-scientific, and environmental perspectives. At its core is the question of how technological innovation can be shaped not only to create new possibilities, but also to contribute to a humane, just, and sustainable future. Further details are available at www.ucd.ie/robophilosophy2026/.
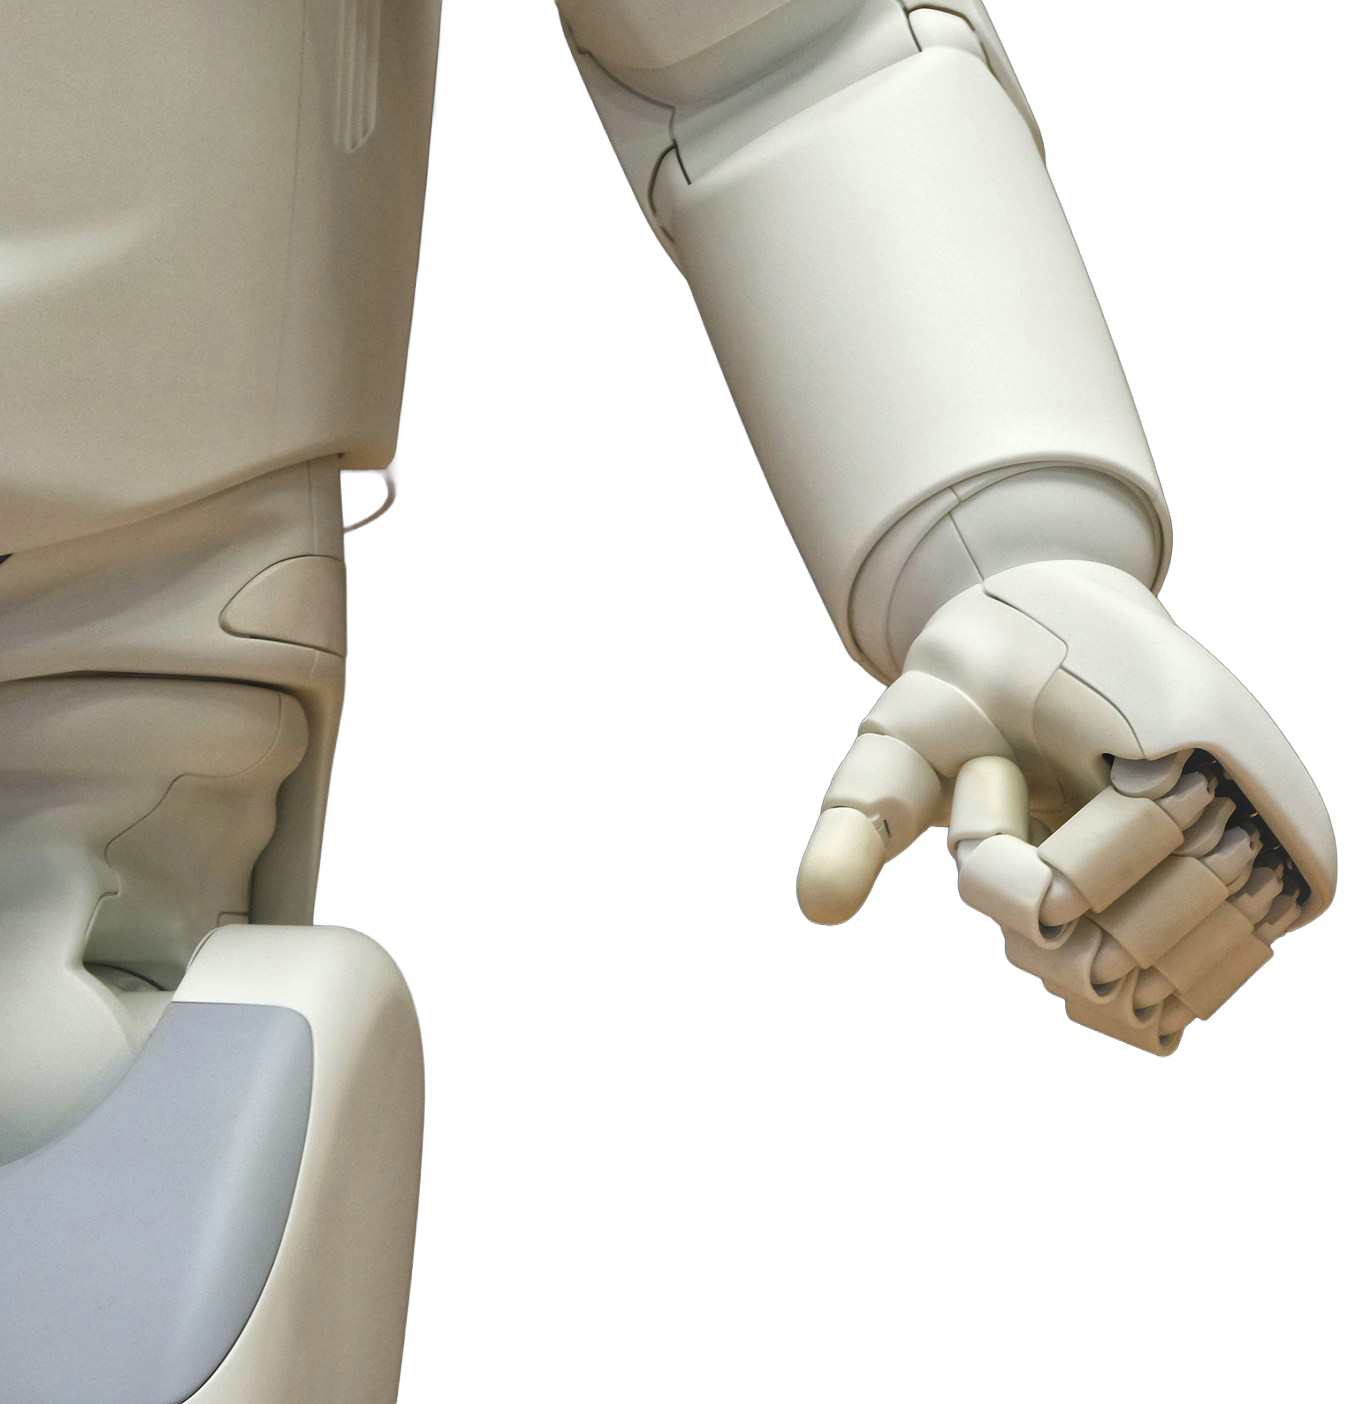
„Eine Roboterhand ist der Endeffektor eines Robotersystems, der einer menschlichen Hand ähnelt. Es sind typischerweise fünf Finger vorhanden, mindestens aber drei, zudem jeweils mehrere Gelenke und die Fähigkeit zu verschiedenen Griffarten und zur Bewegung von einzelnen Fingern. Auch die Gegenüberstellung (Opposition) von Fingern wird oft erreicht, vor allem mit dem Daumen, und damit ein fester und sicherer Greifvorgang. Greifer mit zwei Fingern werden nur bei einem weiten Begriff als Roboterhände bezeichnet.“ Mit diesen Worten beginnt der Beitrag „Roboterhand“ von Oliver Bendel, der am 7. August 2026 im Gabler Wirtschaftslexikon erschienen ist. Auf die Einleitung folgen die Abschnitte „Einteilung“, „Entwicklung“ und „Bedeutung“. In „Kritik und Ausblick“ heißt es: „Das Design humanoider Roboter wird mit Blick auf ihre Funktion hinterfragt. Insbesondere Kopf und Gesicht werden nicht in allen Anwendungsbereichen als notwendig angesehen, genauso wenig die Beine. Bei den Händen ist die Diskussion vielschichtiger. In der Industrie reichen häufig Drei-Finger-Greifer. Hier kann man die Umgebung und die Werkzeuge auch an die Roboter anpassen. Im Haushalt, im Büro oder im Einzelhandel dürften meist Fünf-Finger-Systeme vorteilhaft sein, denn hier trifft man auf zahlreiche Artefakte, die für die Interaktion mit Menschen entstanden sind. Dazu kommt, dass eine Hand mit drei Fingern in solchen Kontexten als unvollständig angesehen werden kann.“ Der ganze Beitrag kann über wirtschaftslexikon.gabler.de/definition/roboterhand-178078 aufgerufen werden.
„Ein Roboterarm ist ein Roboter, der im Wesentlichen aus einem Arm besteht, oder der Arm eines Roboters. Im ersten Fall handelt es sich meist um eine Maschine, die in Produktion und Logistik eingesetzt wird, etwa einen klassischen Industrieroboter oder einen Kooperations- und Kollaborationsroboter (Cobot). Im zweiten Fall ist es oft ein Serviceroboter oder ein sozialer Roboter. Während ein Industrieroboter mit seinem einzelnen Arm kaum wie ein Lebewesen erscheint, ist dies bei Servicerobotern oder sozialen Robotern mit zwei Armen anders. Dazu kommt gegebenenfalls die hydraulische, pneumatische oder elektrische Roboterhand, die der menschlichen Hand ähnelt.“ Mit diesen Worten beginnt ein Beitrag von Oliver Bendel, der am 29. Juli 2026 im Gabler Wirtschaftslexikon erschienen ist. Auf die Einleitung folgen die Abschnitte „Eigenschaften und Bestandteile“, „Einsatzbereiche und -zwecke“ und „Kritik und Ausblick“. Gegen Ende heißt es: „Ein Roboterarm hat sich bei Industrie- und Servicerobotern als hervorragende Gestaltungsform für physische Manipulation erwiesen. Bei sozialen Robotern und humanoiden Robotern spielt die menschliche Anmutung mitsamt Gestik und Berührungs- und Umarmungsfähigkeit eine Rolle. Robotische Vierbeiner können mit einem Roboterarm – montiert auf dem Rücken – an Funktionsumfang gewinnen, ebenso Roboterautos, die damit etwa Lebensmittel oder Gegenstände entgegennehmen und verstauen können.“ Der ganze Beitrag kann über wirtschaftslexikon.gabler.de/definition/roboterarm-178051 aufgerufen werden.
The ACI 2026 International Conference will take place from December 2–5, 2026, on the FHNW campus in Brugg-Windisch, Switzerland, marking the first time the event is held in continental Europe. Registration is now open, with Early Bird rates available until September 30, 2026. The conference continues a tradition that has brought the Animal-Computer Interaction community to Glasgow, North Carolina, Newcastle, Bloomington, Milton Keynes, Haifa, and Atlanta, reinforcing its position as a leading venue for research at the intersection of animals and technology. As the field continues to grow, researchers and practitioners explore how technology shapes animals’ lives, welfare, cognition, and social dynamics while developing animal-centered systems and methods that embrace multispecies perspectives. The conference maintains its commitment to interdisciplinary collaboration across biology, technology, and cultural studies, supporting work that seeks to design ethically grounded, welfare-enhancing, and inclusive technological futures for all animals, humans included. ACI 2026 also features a Special Issue on Animal-Machine Interaction. The proceedings will be published in the ACM library. The conference will be hosted by Prof. Dr. Oliver Bendel, FHNW School of Business.
Oliver Bendel hat seit 2012 eine Reihe von Begriffen und Konzepten in die wissenschaftliche Diskussion eingeführt oder wesentlich geprägt, insbesondere in der Maschinenethik, der Sozialen Robotik und der Technikphilosophie. Die Münchhausen-Maschine (Munchausen Machine) bezeichnet eine unmoralische Maschine, die systematisch Unwahrheiten erzeugt oder verbreitet: Der LÜGENBOT (LIEBOT) ist eine konkrete Ausprägung davon. Er ist ein von Bendel konzipierter und prototypisch realisierter Chatbot, der systematisch lügt. Damit wurden die Möglichkeiten, Gefahren und ethischen Implikationen täuschender Dialogsysteme erforscht. Der umgekehrte Cyborg (Reversed Cyborg, Inverted Cyborg) beschreibt das Gegenstück zum klassischen Cyborg: Es werden keine technischen Strukturen in biologische eingefügt, sondern biologische in technische. „Robot Enhancement“ bezeichnet die gezielte Erweiterung und Verbesserung von Robotern durch zusätzliche sensorische, motorische, kognitive oder kommunikative Fähigkeiten und bildet das Gegenstück zum Human Enhancement. Ein Wearable Social Robot ist ein sozialer Roboter, der am Körper getragen oder an der Kleidung befestigt wird und seinen Benutzer durch Kommunikation, Assistenz oder soziale Interaktion im Alltag begleitet. Mit der mythomorphen Gestaltung beschreibt Bendel einen Gestaltungsansatz für Roboter, bei dem nicht Menschen oder Tiere, sondern Figuren aus Mythologie, Fantasy oder Science-Fiction als Vorbilder dienen. Die Animal-Machine Interaction (Tier-Maschine-Interaktion) bezeichnet ein von Bendel nicht erfundenes, aber geprägtes Forschungs- und Anwendungsfeld, das die Interaktion zwischen Tieren und Maschinen systematisch untersucht und dabei sowohl technische als auch ethische Fragestellungen berücksichtigt. Es geht vor allem um die Gestaltung von Maschinen, nicht um die Erforschung von Tieren, bis hin zur Entwicklung tierfreundlicher Maschinen. Dabei spielt auch die Maschinenethik eine Rolle. Die Stellvertretermaschine mit einer Stellvertretermoral ist ein Konzept der Maschinenethik, bei dem eine Maschine von Menschen vorgegebene moralische Regeln stellvertretend ausführt, ohne selbst über Bewusstsein oder Verantwortlichkeit zu verfügen. Weitere wichtige Ansätze in dieser Disziplin sind annotierte Entscheidungsbäume und Moralmenüs.
Abb.: Der Wearable Social Robot Eiliko (Foto: Energize Lab)
„Ein Android (oder Androide) ist eine menschengleiche bzw. -ähnliche Maschine oder ein künstlicher Mensch. Ein weiblicher Android wird manchmal auch als Androidin oder als Gynoid (alternativ Gynoide) bezeichnet. Zumeist handelt es sich um einen Roboter, zumindest einen Automaten. Wenn etwas humanoid oder anthropomorph ist, ist es von menschlicher Gestalt bzw. menschenähnlich, was Verhalten, Mimik, Gestik und Sprache mit einschließen kann. Damit humanoide Automaten und Roboter als Androiden gelten können, müssen sie Menschen täuschend ähnlich sein.“ Mit diesen Worten beginnt ein Beitrag von Oliver Bendel, der am 17. Juli 2026 im Gabler Wirtschaftslexikon erschienen ist. Auf die Einleitung folgen die Abschnitte „Ideen- und Entwicklungsgeschichte“ und „Modelle des 20. und 21. Jahrhunderts“, worin historische und aktuelle Prototypen und Produkte aufgeführt werden, sowie „Kritik und Ausblick“. Darin heißt es: „Die Roboterethik untersucht, ob man Androiden überhaupt in die Welt bringen sowie Stereotype wiedergeben oder brechen sollte und ob sie zu hohe Erwartungen wecken, die dann nicht erfüllt werden können, was sich in Frustration, in der Verringerung von Akzeptanz und im Uncanny-Valley-Effekt zeigen kann. Die Maschinenethik versucht ihnen für ihre Akte und Sprechakte moralische Regeln einzupflanzen, nicht zuletzt um Vorgaben und Erwartungen zu erfüllen. Die Roboterphilosophie widmet sich neben der ethischen der ontologischen und ästhetischen Dimension von Androiden.“ Der ganze Beitrag kann über wirtschaftslexikon.gabler.de/definition/androiden-178017 aufgerufen werden.
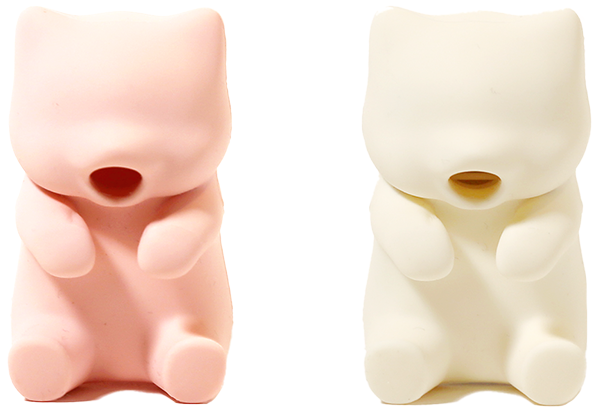
As Publicity Chair of ICSR + Art 2026, Oliver Bendel had the opportunity on the third evening to choose between two gifts, one larger and one smaller. Since he had traveled to London with only carry-on luggage, he opted for the smaller one. When he unpacked the cardboard box back home in Zurich, out popped a little bear. Pressing its stubby tail causes it to blow air through its mouth. In this way, it can cool down hot drinks and hot soups. The philosopher of technology tried it out on his terrace. The little bear blew what seemed like a hole right into his coffee. Its name is, by the way, Nekojita FuFu, and it is – like Qoobo and Mirumi – from Yukai Engineering. The Berlin Bear is the heraldic animal of Berlin and has adorned the city’s coat of arms for centuries. Just outside Germany’s capital lies Potsdam. The city is best known for its magnificent palaces, beautiful gardens, and its important role in German and European history. It is home to the University of Potsdam as well as several renowned research institutions, including the Max Planck Institute for Gravitational Physics. About 6 kilometers outhwest of Potsdam, in the village of Caputh (part of the municipality of Schwielowsee), stands the Einstein House. The famous physicist had this modest wooden house built in 1929 based on plans by the architect Konrad Wachsmann. Einstein and his family spent their summers there, and he worked there until the end of 1932. The University of Potsdam will host ICSR + Health 2027, where Dr. Katharina Kühne and the Potsdam Embodied Cognition Group (PECoG) will welcome the community with open arms. Incidentally, Potsdam’s coat of arms features a red eagle on a silver field.
Fig.: The bear in various colors (Photo: Yukai Engineering)
Oliver Bendel hat der Tagespost ein Interview zu Pflegerobotern gegeben. Der Artikel „Roboter gegen den Pflegenotstand“ von Sina Hartert erschien am 11. Juli 2026. Der in Zürich lebende Technikphilosoph forscht seit 2012 zu Pflegerobotern. Er richtete 2017 für die Daimler und Benz Stiftung den Ladenburger Diskurs zu Pflegerobotern aus. Die Teilnehmer waren Autoren des 2018 erschienenen Herausgeberbands „Pflegeroboter“ – bis zum Juli 2026 erzielte er über 574.000 Accesses auf Springer Nature Link. Im Jahre 2019 führte Oliver Bendel für die Daimler und Benz Stiftung das Berliner Kolloquium zum Thema durch. Mit dabei waren u.a. Michael Anderson und Susan Leigh Anderson, zwei Maschinenethiker aus den USA, Florian Coulmas, ein Japanexperte, und Armin Grunwald, Technikphilosoph aus Deutschland. Moderator war Christoph Keller von SRF. 2021 erschien der Herausgeberband „Soziale Roboter“ – bis zum Juli 2026 erreichte er über 415.000 Accesses auf Springer Nature Link. 2022 entwickelte Marc Heimann nach den Ideen von Oliver Bendel ein Moralmenü für einen Pflegeroboter. Der Patient kann seine moralischen und sozialen Vorstellungen mit Hilfe von Schiebereglern auf die Maschine übertragen. Oliver Bendel glaubt nicht, dass Roboter ein Mittel gegen den Pflegenotstand sind. Sie können aber Pflegekräfte und Pflegebedürftige unterstützen, sowohl als soziale Roboter als auch als Assistenzroboter. Der Artikel in der Tagespost kann über www.die-tagespost.de/leben/wirtschaft/roboter-gegen-den-pflegenotstand-art-276741 aufgerufen werden.
Abb.: Eine Krankenschwester ohne Pflegeroboter (Bild: GPT Image 2)
Der Playboy hat Ende Juli 2025 mit Prof. Dr. Oliver Bendel über Beziehungen mit Chatbots, Liebespuppen und Sexrobotern gesprochen. Die Playboy Special Edition erschien anlässlich der Ausstellung „SEX NOW“, die vom 5. September 2025 bis zum 3. Mai 2026 stattfand. Sie lag ab dem 11. September 2025 vor Ort im NRW-Forum Düsseldorf aus und konnte über die Website des Verlags erworben werden. Das Magazin ist ein Augenschmaus und zeigt Sprachlust auf allen Seiten. In „Große Kunst im Playboy“ findet sich eine „kleine Schau bedeutender bildnerischer Künstlerinnen und Künstler und ihrer Werke im Zeichen des Hasen“. Gezeigt werden Aktaufnahmen von Dalí bis Warhol. „Die Tabulose“ ist Beate Uhse, die laut Playboy „die sexuelle Revolution zur deutschen Normalität“ machte. Das Magazin bringt eine „Ode an eine Aufklärerin und Geschäftsfrau“. „Unser zweitbester Freund“ ist der Vibrator, dessen Kulturgeschichte „mehr über das Verhältnis zwischen den Geschlechtern“ erzähle „als jedes soziologische Lehrbuch“. In einem vierseitigen Beitrag ist ein dreiseitiges Interview mit Oliver Bendel abgedruckt, Technikphilosoph aus Zürich. Geführt hat es Christina Weiß. Im Inhaltsverzeichnis werden in diesem Zusammenhang „Sexgeräte“ erwähnt. Es geht um manchmal aufregende, stets einseitige Beziehungen mit Chatbots, Liebespuppen und Sexrobotern. Mit freundlicher Genehmigung des Chefredakteurs von Playboy Deutschland, Florian Boitin, kann der Beitrag seit dem 7. Juli 2026 hier heruntergeladen werden.
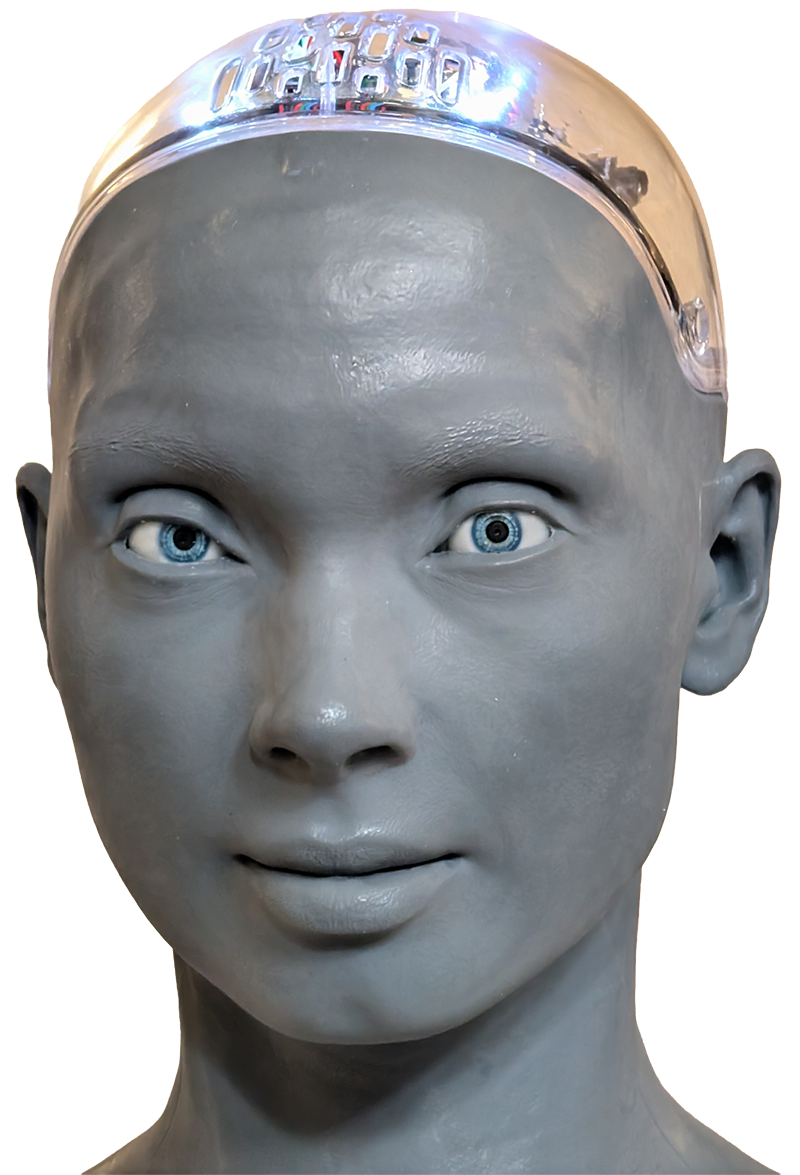
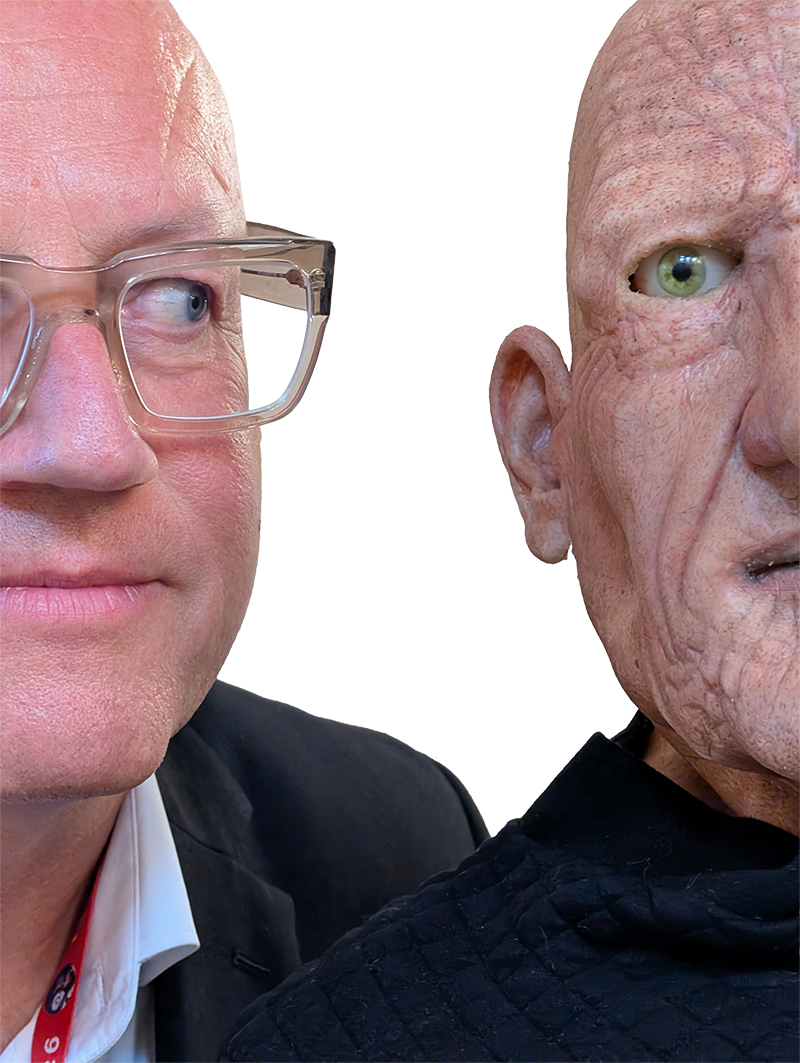
The 18th International Conference on Social Robotics (ICSR + Art 2026) is currently taking place in London from July 1–4, bringing together researchers, academics, and industry professionals from around the world to explore the latest developments in social robotics. Among the highlights of the second conference day was a live demonstration of Euclid, an advanced humanoid robot developed by Dr. Carl Strathearn, Assistant Professor of Computer Science, and Emilia Sobolewska. Strathearn’s work focuses on developing autonomous humanoid robots powered by artificial intelligence that look, behave, and interact in ways that closely resemble humans. Creating lifelike humanoid robots is particularly valuable because the human face remains the most natural interface for communication, emotional expression, and learning. By replicating these familiar conditions, researchers can make AI technologies more intuitive and accessible for people from a wide range of backgrounds, ages, and abilities. Euclid embodies this vision as a fully autonomous social robot equipped with automatic speech recognition, computer vision, generative AI, skin sensors, and a unique robotic mouth that uses machine learning to generate realistic visemes for speech. The robot has been specifically designed for social and assistive interactions with older adults, where natural communication and trust are essential. What makes Euclid especially remarkable, however, is its appearance. While many well-known female humanoid robots, such as Sophia, Erika, and Harmony, feature smooth, almost flawless faces that reflect conventional beauty stereotypes, Euclid deliberately takes a different approach. The robot realistically portrays the deeply lined facial features and weathered skin of an older man. This design choice is both technically demanding and artistically sophisticated, demonstrating that age, character, and authenticity can be just as aesthetically compelling as youthful perfection. In doing so, Euclid challenges established conventions in humanoid robot design while presenting a more diverse and human-centered vision of social robotics. At the ICSR, scientists had the opportunity to talk with Euclid and ask him about his identity and charisma. Further information is available at icsr2026.uk.
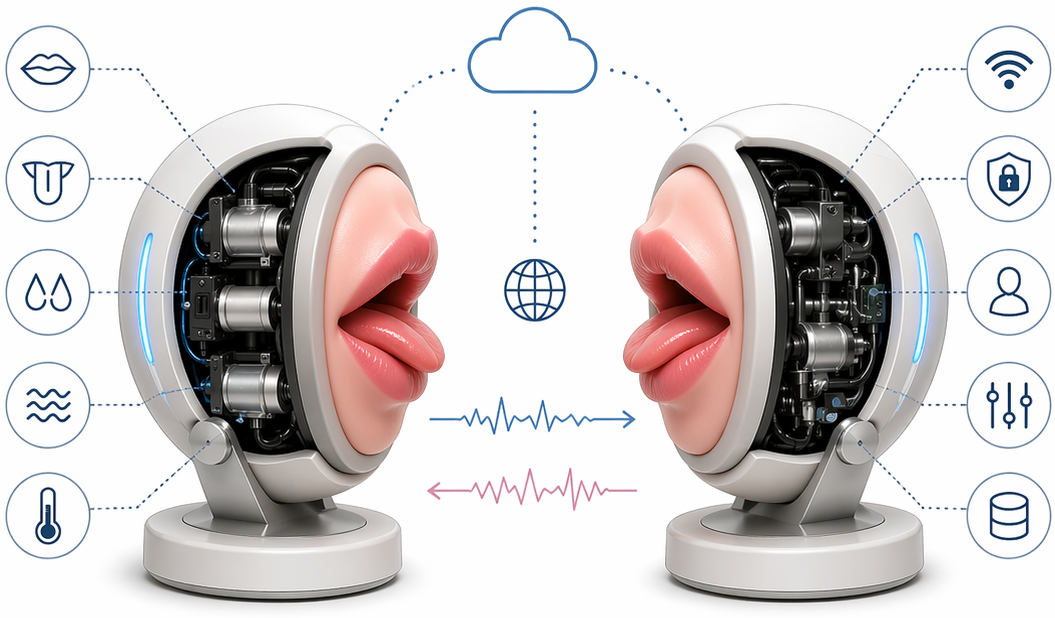
The 18th International Conference on Social Robotics (ICSR + Art 2026) is currently taking place in London from July 1–4, bringing together researchers, academics, and industry professionals from around the world to discuss the latest advances in social robotics. On the second day of the conference, researchers presented their latest work during the poster session, including Oliver Bendel’s paper „Kiss Me More: Artificial Lips for Intimate Encounters“. The title is a tribute to Doja Cat’s hit „Kiss Me More“, reflecting the paper’s focus on technology-mediated intimacy. The paper introduces the concept of the KissMachine, a next-generation telekissing device with artificial lips designed to enable more intimate remote interactions while addressing the technical, social, and ethical challenges of such technology. It also pays tribute to the Kissenger, invented by Hooman Samani in 2012, one of the pioneering telekissing systems that inspired subsequent research in this field. The exchange between Bendel and Samani highlighted both the evolution of telekissing technology over the past decade and the continuing interest in human-centered approaches to social robotics. Further information is available at icsr2026.uk.