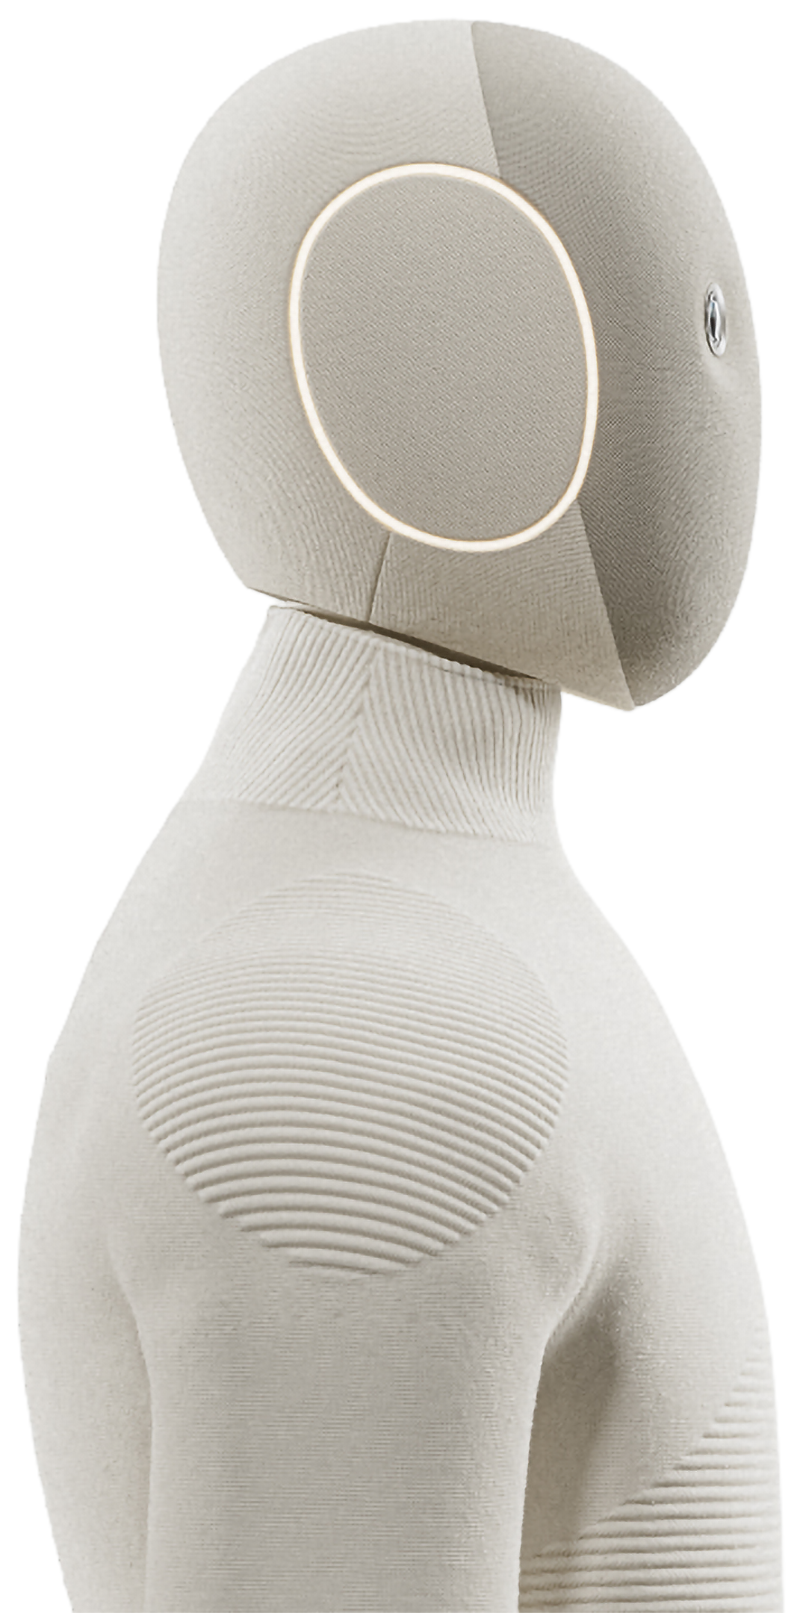
Im September 2026 ist der Buchbeitrag „Die Vision des universellen Roboters“ von Oliver Bendel als Teil des Herausgeberbands „Mensch – Maschine revisited: Roboter und KI-Systeme im öffentlichen Raum“ (Petra Grimm; Kai Erik Trost; Oliver Zöllner) erschienen. Er geht zurück auf einen Vortrag, den er bei der Tagung IDEepolis am 19. Juni 2024 in Stuttgart unter dem Titel „Es wird ein Mensch gemacht: Die Vision des universellen Roboters“ hielt. Es wird eine Maschine entworfen, die fast jede Tätigkeit des Menschen zu übernehmen vermag, in der Fabrik, im Haushalt und beim Sport. Heutige Allzweckroboter können als Vorläufer verstanden werden, also humanoid gestaltete Roboter wie Apollo, Figure 03, Atlas und Optimus. Obwohl es eine Maschine ist, die auch über ein simuliertes Bewusstsein, künstliche Intelligenz und künstliche Moral verfügt, bleiben ihr viele Möglichkeiten verwehrt. Insofern ist der Ausruf Wagners, der im Titel zitiert wird, nach wie vor eine Utopie. Im Kurztext auf der Website des Franz Steiner Verlags heißt es zum Buch: „Künstliche Intelligenz und Robotik sind längst Teil der Alltagswelt. Doch was bedeutet ihr Siegeszug für das Selbstverständnis des Menschen, für soziale Praktiken und für ethische Orientierungen?“ Weitere Informationen über www.steiner-verlag.de/Mensch-Maschine-revisited/9783515141567.
Abb.: Der Allzweckroboter NEO (Foto: 1X/Courtesy of 1X)
Das Coffee-Table-Buch „RE:VIEW – Wozu die Menschheit retten?“ ist am 14. September 2026 erschienen. „Während die ESA-Raumsonde HERA im All Daten für die planetare Verteidigung sammelt, richtet sich ihr Blick mit diesem Buchprojekt zurück auf die Erde: Was ist der Mensch, was zerstört er, was erschafft er – und verdient er eine Zukunft? Planetare Abwehr – eine globale Herausforderung mit wenig Sichtbarkeit. Der erste Teil des Buches liefert die Hintergründe und die Geschichte der ersten sprechenden Raumsonde, die gegen alle Widerstände ins All startete. Die zentrale Frage, die Hera auf ihrer Mission beantworten soll: Können der Erde gefährlich nahekommende Weltraumkörper durch gezielte Sondeneinschläge von ihrem Kollisionskurs mit unserem Heimatplanenten abgelenkt werden? Collagierte Illustrationen und Fotografien verbinden Fakten mit Emotionen und machen Wissenschaft erlebbar.“ (Informationstext des Verlags) „Im Anschluss entsteht aus der Perspektive von HERA ein vielstimmiges Porträt unserer Spezies mit Beiträgen und Gesprächen des KI-Companions mit besonderen Persönlichkeiten aus Wissenschaft, Kunst, Kultur und Gesellschaft.“ (Informationstext des Verlags) Mit dabei sind unter anderem der Queen-Musiker und Astrophysiker Brian May, der ehemalige kanadische Astronaut Chris Hadfield, die erste Weltraumtouristin Anousheh Ansari, der „Interstellar“-Visionär Paul Franklin, die PETA-Gründerin Ingrid Newkirk, der Ex-Gitarrist von Guns N‘ Roses Ron „Bumblefoot“ Thal, der Science-Fiction-Autor Andreas Eschbach, der Künstler Jonathan Meese und der Technikphilosoph und Maschinenethiker Oliver Bendel, der 2025 das Buch „300 Keywords Weltraum“ veröffentlicht hat. „So wird aus einer Mission ein visuell kraftvolles Buchobjekt über Menschheit, Technik, Verantwortung und Hoffnung.“ (Informationstext des Verlags) Das Buch mit seinen 400 Seiten und zahlreichen Bildern ist im Buchhandel verfügbar.
Enten waren immer wieder Vorbild für animaloide Automaten und Roboter, insbesondere in Frankreich und Japan. Das europäische Land ist eigentlich für seinen grausamen Umgang mit diesen Tieren bekannt, scheint ihnen aber auch freundlich gesonnen zu sein. Berühmt wurde die mechanische Ente von Jacques de Vaucanson aus dem Jahre 1738/1739. 1709 in Grenoble geboren, starb der begnadete Ingenieur 1782 in Paris. Pollen Robotics hat seinen Sitz in Bordeaux. Das Unternehmen gehört inzwischen zu Hugging Face mit Sitz in Manhattan. Mit Microduck hat es einen kompakten Roboter vorgelegt, der als Experimentierplattform für Physical AI und Reinforcement Learning entwickelt wurde. Mit einer Höhe von rund 25 Zentimetern und einem Gewicht von weniger als 800 Gramm ist er vergleichsweise klein. Zur Ausstattung gehören 15 Motoren, eine Kamera, ein LiDAR-Sensor, zwei IMUs (Sensoren, die Beschleunigungen und Drehbewegungen messen), Mikrofone und Lautsprecher. Ein beweglicher Schnabel ermöglicht es der kleinen Ente zudem, kleine Gegenstände zu greifen. Sie kann laufen, sitzen, aufstehen, Gegenstände aufnehmen und verschiedene Bewegungsabläufe ausführen. Auch auf Inline-Skates, die man dazu bestellen kann, kann sie dahingleiten. Nach einem Sturz vermag sie sich aus unterschiedlichen Positionen selbstständig wieder aufzurichten. Im Mittelpunkt steht jedoch weniger die Nutzung als klassisches Roboterspielzeug als vielmehr das Experimentieren mit einem lernenden KI-System. Bewegungen und Verhaltensweisen können zunächst in einer Simulation trainiert und anschließend auf den realen Roboter übertragen werden. Dieses sogenannte Sim-to-Real-Verfahren ermöglicht praktische Experimente mit Reinforcement Learning und Robotik. SDK, Simulation und Software für Reinforcement Learning stellt Pollen Robotics als Open Source zur Verfügung. Microduck verbindet damit eine vergleichsweise zugängliche Hardwareplattform mit aktuellen Methoden der KI- und Robotikforschung. Weitere Informationen sind über pollen-robotics.com verfügbar.
Seit 2016 sind fünf „Keywords“-Bände von Oliver Bendel bei Springer Gabler erschienen, dazu ein weiterer, der gemeinsam mit Kollegen verfasst wurde, und zwei Neuauflagen. Am 2. September 2026 wurde der Vertrag für das – je nach Zählweise – sechste oder neunte Lexikon dieser Art geschlossen. Bis 2016 waren die „Keywords“-Bände ausschließlich vom Verlag selbst zusammengestellt worden, was auch später noch das übliche Verfahren war. Sie speisten sich aus Beiträgen, die im Gabler Wirtschaftslexikon veröffentlicht worden waren. Beispiele sind „222 Keywords Wirtschaftsgeografie“ oder „333 Keywords Arbeitsrecht“. Oliver Bendel führte seine eigenen „Keywords“-Bände ein, die aus seinen im Gabler Wirtschaftslexikon veröffentlichten Beiträgen und von ihm neu geschriebenen Texten bestanden. Es wurden Themen wie „Informationsethik“, „Digitalisierung“, „Soziale Robotik“, „Generative KI“ und „Weltraum“ abgedeckt. Der sechste Band wird den Titel „400 Keywords Robotik: Roboter aus technischer, wirtschaftlicher und ethischer Perspektive“ tragen. Insbesondere durch die philosophischen Betrachtungen hebt sich das Buch von anderen Grundlagenwerken ab. Es finden sich nicht nur Einträge wie „Allzweckroboter“, „Endeffektor“ und „Freiheitsgrad“, sondern auch solche wie „Schönheit“, „Kultur“ und „Robozän“. Das Lexikon wird Anfang 2027 auf den Markt kommen.
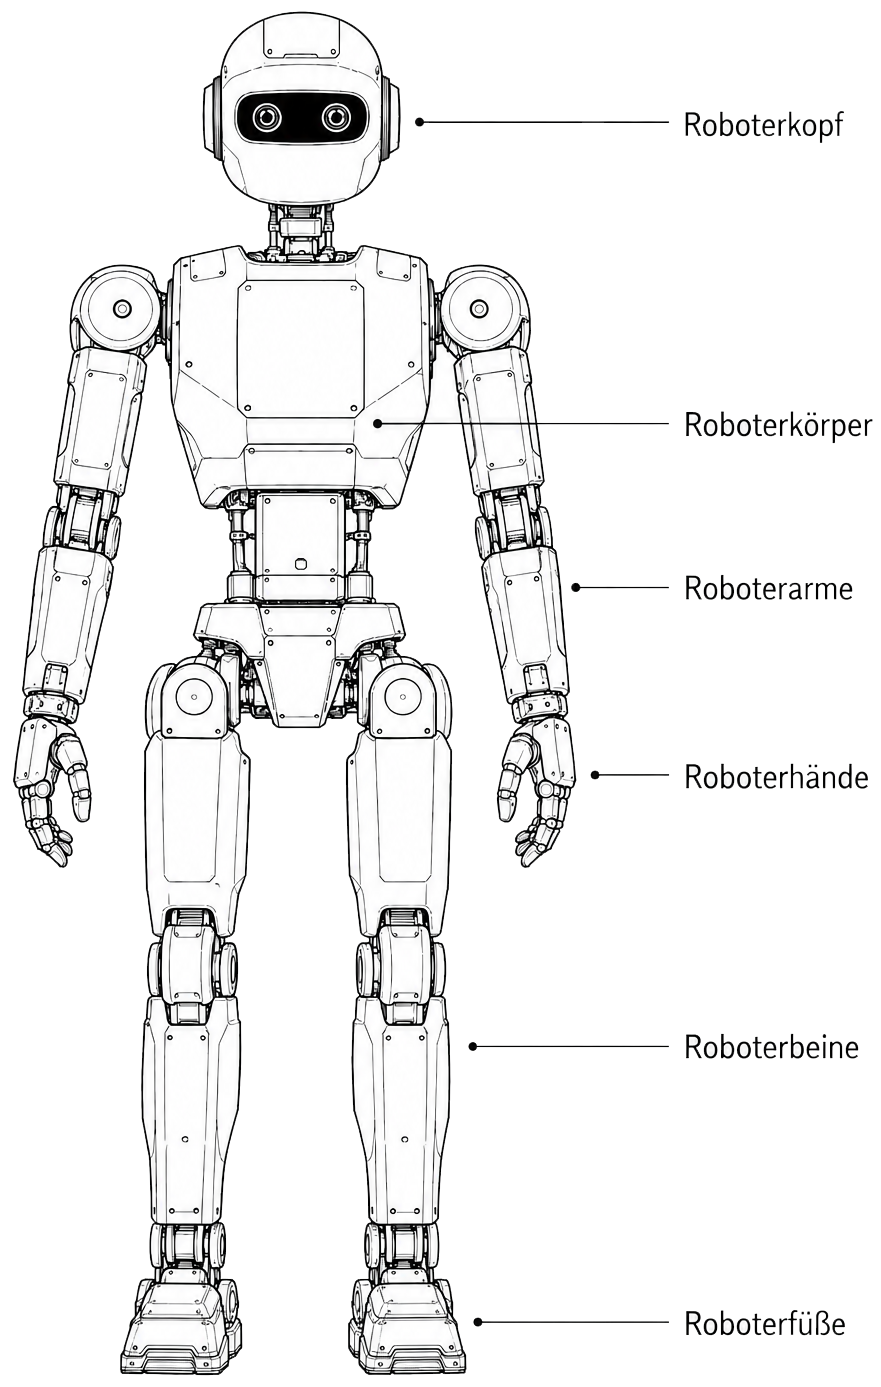
Von Ende Juli bis Ende August 2026 erschienen im Wirtschaftslexikon von Springer Gabler sechs Beiträge von Oliver Bendel, die wesentliche Teile eines Roboters beschreiben, nämlich Roboterkopf, Roboterkörper, Roboterarme, Roboterhände, Roboterbeine und Roboterfüße. Während manche Teile typisch für viele Roboter sind, sind andere typisch für spezielle Modelle, etwa humanoide Roboter oder soziale Roboter. Begriff um Begriff wird der Roboter aufgebaut. Dabei wird je nach Beitrag auf weitere Komponenten und Phänomene verwiesen, wie auf Robot Enhancement oder Physical AI. Für das Wirtschaftslexikon von Springer Gabler schreibt der Technikphilosoph seit 2012. Seitdem sind ca. 300 Beiträge in den Bereichen Ethik, Technik und Wirtschaft entstanden. Der Ton ist stets sachlich, manchmal poetisch, was eine neue Note in das Wirtschaftslexikon gebracht hat. Das Anliegen ist stets, etwas greifbar und deutlich zu machen. So heißt es in der Einführung zu Physical AI: „Es geht nicht nur darum, teilautonome oder autonome Maschinen mit Hilfe von KI aufzuwerten und zu erweitern, wie im Falle von Gesichtserkennung, Gestikerkennung und Emotionserkennung oder von Chatbots für soziale Roboter, sondern darum, für die KI gleichsam einen Körper zu suchen, in dem sie sich entfalten und beweisen kann.“ Die sechs „Keywords“-Bände von Oliver Bendel, ebenfalls bei Springer Gaber erschienen, enthalten sowohl ausgewählte Beiträge aus dem Wirtschaftslexikon als auch neue Beiträge.
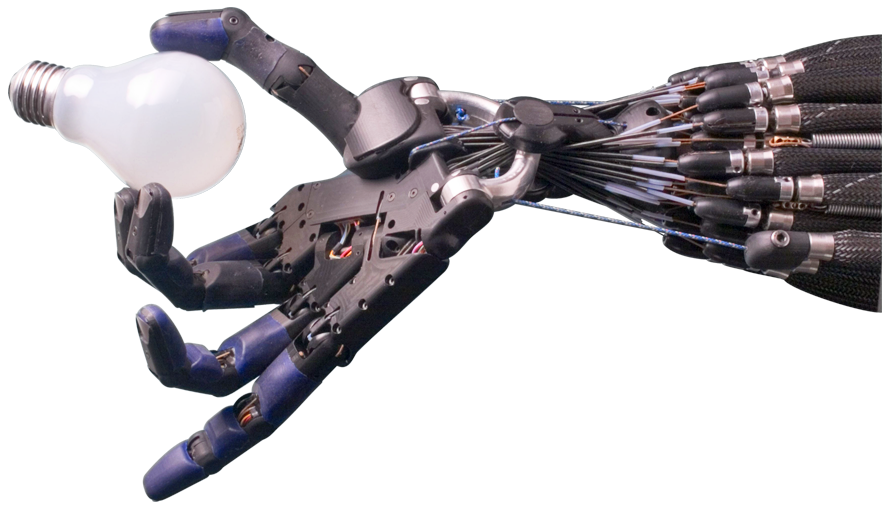
„Eine Roboterhand ist der Endeffektor eines Robotersystems, der einer menschlichen Hand ähnelt. Es sind typischerweise fünf Finger vorhanden, mindestens aber drei, zudem jeweils mehrere Gelenke und die Fähigkeit zu verschiedenen Griffarten und zur Bewegung von einzelnen Fingern. Auch die Gegenüberstellung (Opposition) von Fingern wird oft erreicht, vor allem mit dem Daumen, und damit ein fester und sicherer Greifvorgang. Greifer mit zwei Fingern werden nur bei einem weiten Begriff als Roboterhände bezeichnet.“ Mit diesen Worten beginnt der Beitrag „Roboterhand“ von Oliver Bendel, der am 7. August 2026 im Gabler Wirtschaftslexikon erschienen ist. Auf die Einleitung folgen die Abschnitte „Einteilung“, „Entwicklung“ und „Bedeutung“. In „Kritik und Ausblick“ heißt es: „Das Design humanoider Roboter wird mit Blick auf ihre Funktion hinterfragt. Insbesondere Kopf und Gesicht werden nicht in allen Anwendungsbereichen als notwendig angesehen, genauso wenig die Beine. Bei den Händen ist die Diskussion vielschichtiger. In der Industrie reichen häufig Drei-Finger-Greifer. Hier kann man die Umgebung und die Werkzeuge auch an die Roboter anpassen. Im Haushalt, im Büro oder im Einzelhandel dürften meist Fünf-Finger-Systeme vorteilhaft sein, denn hier trifft man auf zahlreiche Artefakte, die für die Interaktion mit Menschen entstanden sind. Dazu kommt, dass eine Hand mit drei Fingern in solchen Kontexten als unvollständig angesehen werden kann.“ Der ganze Beitrag kann über wirtschaftslexikon.gabler.de/definition/roboterhand-178078 aufgerufen werden.
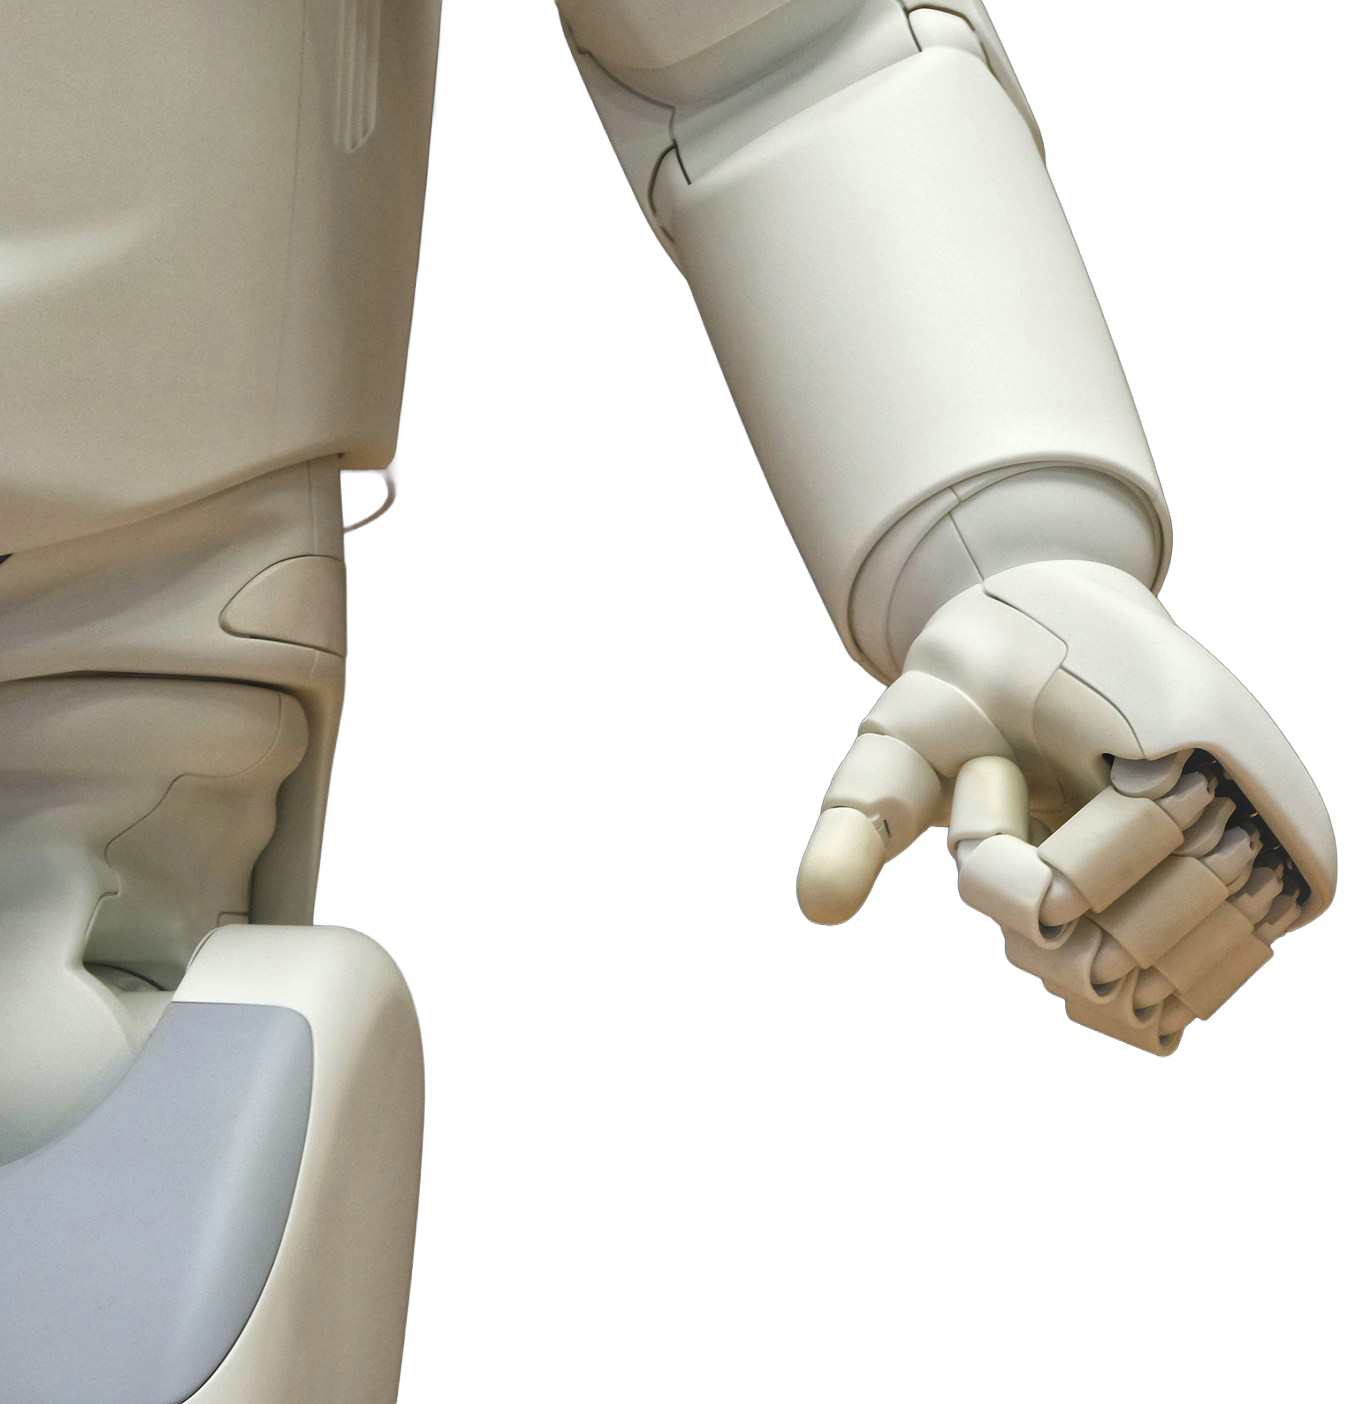
„Ein Roboterarm ist ein Roboter, der im Wesentlichen aus einem Arm besteht, oder der Arm eines Roboters. Im ersten Fall handelt es sich meist um eine Maschine, die in Produktion und Logistik eingesetzt wird, etwa einen klassischen Industrieroboter oder einen Kooperations- und Kollaborationsroboter (Cobot). Im zweiten Fall ist es oft ein Serviceroboter oder ein sozialer Roboter. Während ein Industrieroboter mit seinem einzelnen Arm kaum wie ein Lebewesen erscheint, ist dies bei Servicerobotern oder sozialen Robotern mit zwei Armen anders. Dazu kommt gegebenenfalls die hydraulische, pneumatische oder elektrische Roboterhand, die der menschlichen Hand ähnelt.“ Mit diesen Worten beginnt ein Beitrag von Oliver Bendel, der am 29. Juli 2026 im Gabler Wirtschaftslexikon erschienen ist. Auf die Einleitung folgen die Abschnitte „Eigenschaften und Bestandteile“, „Einsatzbereiche und -zwecke“ und „Kritik und Ausblick“. Gegen Ende heißt es: „Ein Roboterarm hat sich bei Industrie- und Servicerobotern als hervorragende Gestaltungsform für physische Manipulation erwiesen. Bei sozialen Robotern und humanoiden Robotern spielt die menschliche Anmutung mitsamt Gestik und Berührungs- und Umarmungsfähigkeit eine Rolle. Robotische Vierbeiner können mit einem Roboterarm – montiert auf dem Rücken – an Funktionsumfang gewinnen, ebenso Roboterautos, die damit etwa Lebensmittel oder Gegenstände entgegennehmen und verstauen können.“ Der ganze Beitrag kann über wirtschaftslexikon.gabler.de/definition/roboterarm-178051 aufgerufen werden.
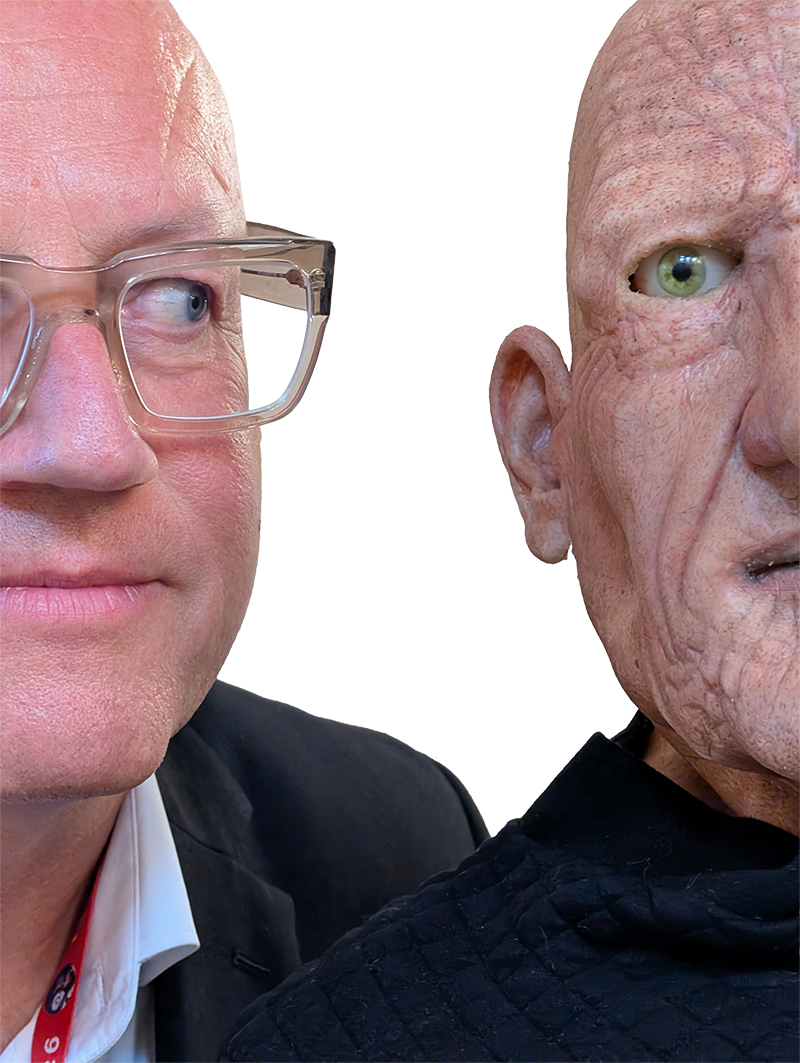
The 18th International Conference on Social Robotics (ICSR + Art 2026) is currently taking place in London from July 1–4, bringing together researchers, academics, and industry professionals from around the world to explore the latest developments in social robotics. Among the highlights of the second conference day was a live demonstration of Euclid, an advanced humanoid robot developed by Dr. Carl Strathearn, Assistant Professor of Computer Science, and Emilia Sobolewska. Strathearn’s work focuses on developing autonomous humanoid robots powered by artificial intelligence that look, behave, and interact in ways that closely resemble humans. Creating lifelike humanoid robots is particularly valuable because the human face remains the most natural interface for communication, emotional expression, and learning. By replicating these familiar conditions, researchers can make AI technologies more intuitive and accessible for people from a wide range of backgrounds, ages, and abilities. Euclid embodies this vision as a fully autonomous social robot equipped with automatic speech recognition, computer vision, generative AI, skin sensors, and a unique robotic mouth that uses machine learning to generate realistic visemes for speech. The robot has been specifically designed for social and assistive interactions with older adults, where natural communication and trust are essential. What makes Euclid especially remarkable, however, is its appearance. While many well-known female humanoid robots, such as Sophia, Erika, and Harmony, feature smooth, almost flawless faces that reflect conventional beauty stereotypes, Euclid deliberately takes a different approach. The robot realistically portrays the deeply lined facial features and weathered skin of an older man. This design choice is both technically demanding and artistically sophisticated, demonstrating that age, character, and authenticity can be just as aesthetically compelling as youthful perfection. In doing so, Euclid challenges established conventions in humanoid robot design while presenting a more diverse and human-centered vision of social robotics. At the ICSR, scientists had the opportunity to talk with Euclid and ask him about his identity and charisma. Further information is available at icsr2026.uk.
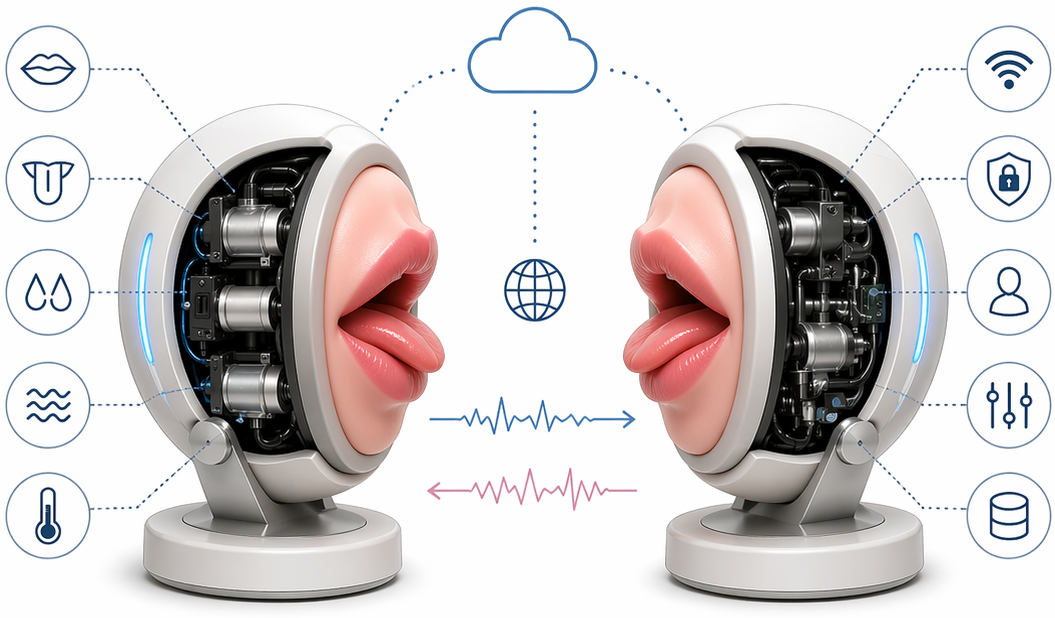
The 18th International Conference on Social Robotics (ICSR + Art 2026) is currently taking place in London from July 1–4, bringing together researchers, academics, and industry professionals from around the world to discuss the latest advances in social robotics. On the second day of the conference, researchers presented their latest work during the poster session, including Oliver Bendel’s paper „Kiss Me More: Artificial Lips for Intimate Encounters“. The title is a tribute to Doja Cat’s hit „Kiss Me More“, reflecting the paper’s focus on technology-mediated intimacy. The paper introduces the concept of the KissMachine, a next-generation telekissing device with artificial lips designed to enable more intimate remote interactions while addressing the technical, social, and ethical challenges of such technology. It also pays tribute to the Kissenger, invented by Hooman Samani in 2012, one of the pioneering telekissing systems that inspired subsequent research in this field. The exchange between Bendel and Samani highlighted both the evolution of telekissing technology over the past decade and the continuing interest in human-centered approaches to social robotics. Further information is available at icsr2026.uk.
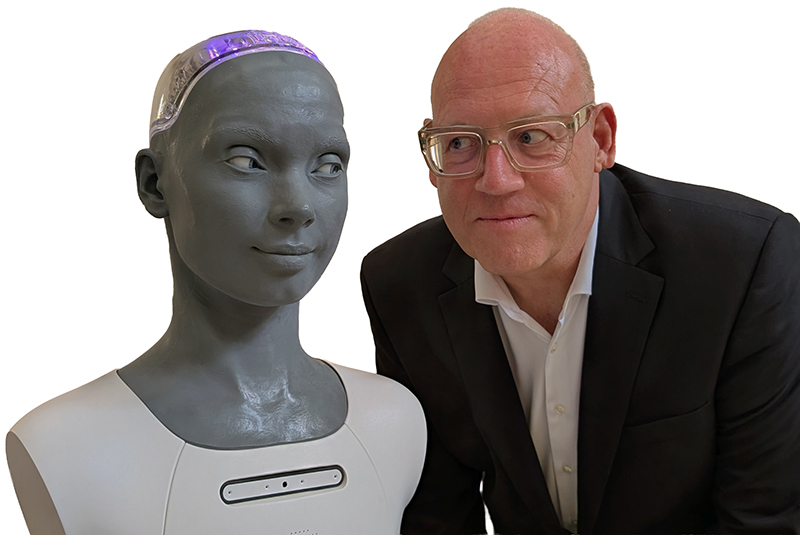
On July 1, 2026, the 18th International Conference on Social Robotics (ICSR + Art 2026) officially opened in London. Participants were welcomed by the General Chairs, Hooman Samani and Saina Akhond of the University of the Arts London, as well as by several robots, including the humanoid robot Ameca and the companion robot Lovot. Following registration and breakfast, the conference immediately moved into its scientific program with several parallel sessions. The Main Track Papers were presented in Conference Hall 1 (Beveridge Hall), while Special Sessions took place in Conference Hall 2 (Chancellor’s Hall). At the same time, authors of Short Papers introduced their work during the Teaser Talks in the Debate Hall (Senate Room). Held from July 1–4, 2026, ICSR is the leading international forum for researchers, academics, and industry professionals working in the field of social robotics. This year’s edition places a special emphasis on the intersection of social robotics and the arts, highlighting artistic and creative applications of robotic technologies. In addition to the technical program, the conference features the Robot Fringe Festival, the Grand Challenge, artistic performances, industry events, and numerous opportunities for networking and collaboration with leading researchers and practitioners from around the world. Further information is available at icsr2026.uk.
A student at the University of Surrey proposed a fish-like robot called Gillbert in the context of a university robotics contest, suggesting a system that could move through water and capture microplastics using a gill-inspired filter. The concept was subsequently developed into a 3D-printed research prototype by a university team. The robot mimics fish locomotion via a flexible tail and is designed to collect particles of up to around 2 mm, primarily for monitoring and experimental purposes rather than large-scale cleanup. The project was published as open source. The idea follows earlier conceptual work such as the CLEANINGFISH design study by Prof. Dr. Oliver Bendel (2014), which envisioned small robotic fish operating individually or in swarms to remove plastic and debris from aquatic environments and transport it to collection points, including objects located on the ground. This concept was further examined in 2015 within a project at the University of Applied Sciences and Arts Northwestern Switzerland (FHNW), where increasing plastic pollution in seemingly clean waters and its ecological and human impact were analyzed. Oliver Bendel and his student concluded that robotic fish could interfere with aquatic life and were not sufficiently efficient for practical large-scale deployment, while also raising questions in machine and technology ethics. Gillbert can be understood as a contemporary experimental continuation of these earlier ideas under improved technological and collaborative conditions.
„Physical AI ist die Verbindung von künstlicher Intelligenz (abgekürzt ‚KI‘, im Englischen ‚AI‘ von ‚Artificial Intelligence‘) mit physischen Systemen wie Kameras, Geräten, Anlagen, Drohnen, Robotern und selbstfahrenden Autos und Bussen. Sie ermöglicht diesen, komplexe Vorgänge in der physischen Welt wahrzunehmen, zu analysieren, zu evaluieren und auszuführen. Es geht nicht nur darum, teilautonome oder autonome Maschinen mit Hilfe von KI aufzuwerten und zu erweitern, wie im Falle von Gesichtserkennung, Gestikerkennung und Emotionserkennung oder von Chatbots für soziale Roboter, sondern darum, für die KI gleichsam einen Körper zu suchen, in dem sie sich entfalten und beweisen kann.“ Mit diesen Worten beginnt ein Artikel von Oliver Bendel, der am 16. Januar 2026 im Gabler Wirtschaftslexikon erschienen ist. Es werden technische Grundlagen erläutert, Beispiele für Lösungen gegeben und Anwendungsbereiche genannt: „Wearables, Wearable Robots und Wearable Social Robots können zu Inclusive AI und Inclusive Robotics beitragen, indem sie behinderte und beeinträchtigte Personen physisch und psychisch unterstützen.“ Am Ende erfolgt eine Einordnung aus Sicht von Informationsethik und KI-Ethik sowie Wirtschaftsethik. Der Artikel kann über wirtschaftslexikon.gabler.de/definition/physical-ai-177399 aufgerufen werden.
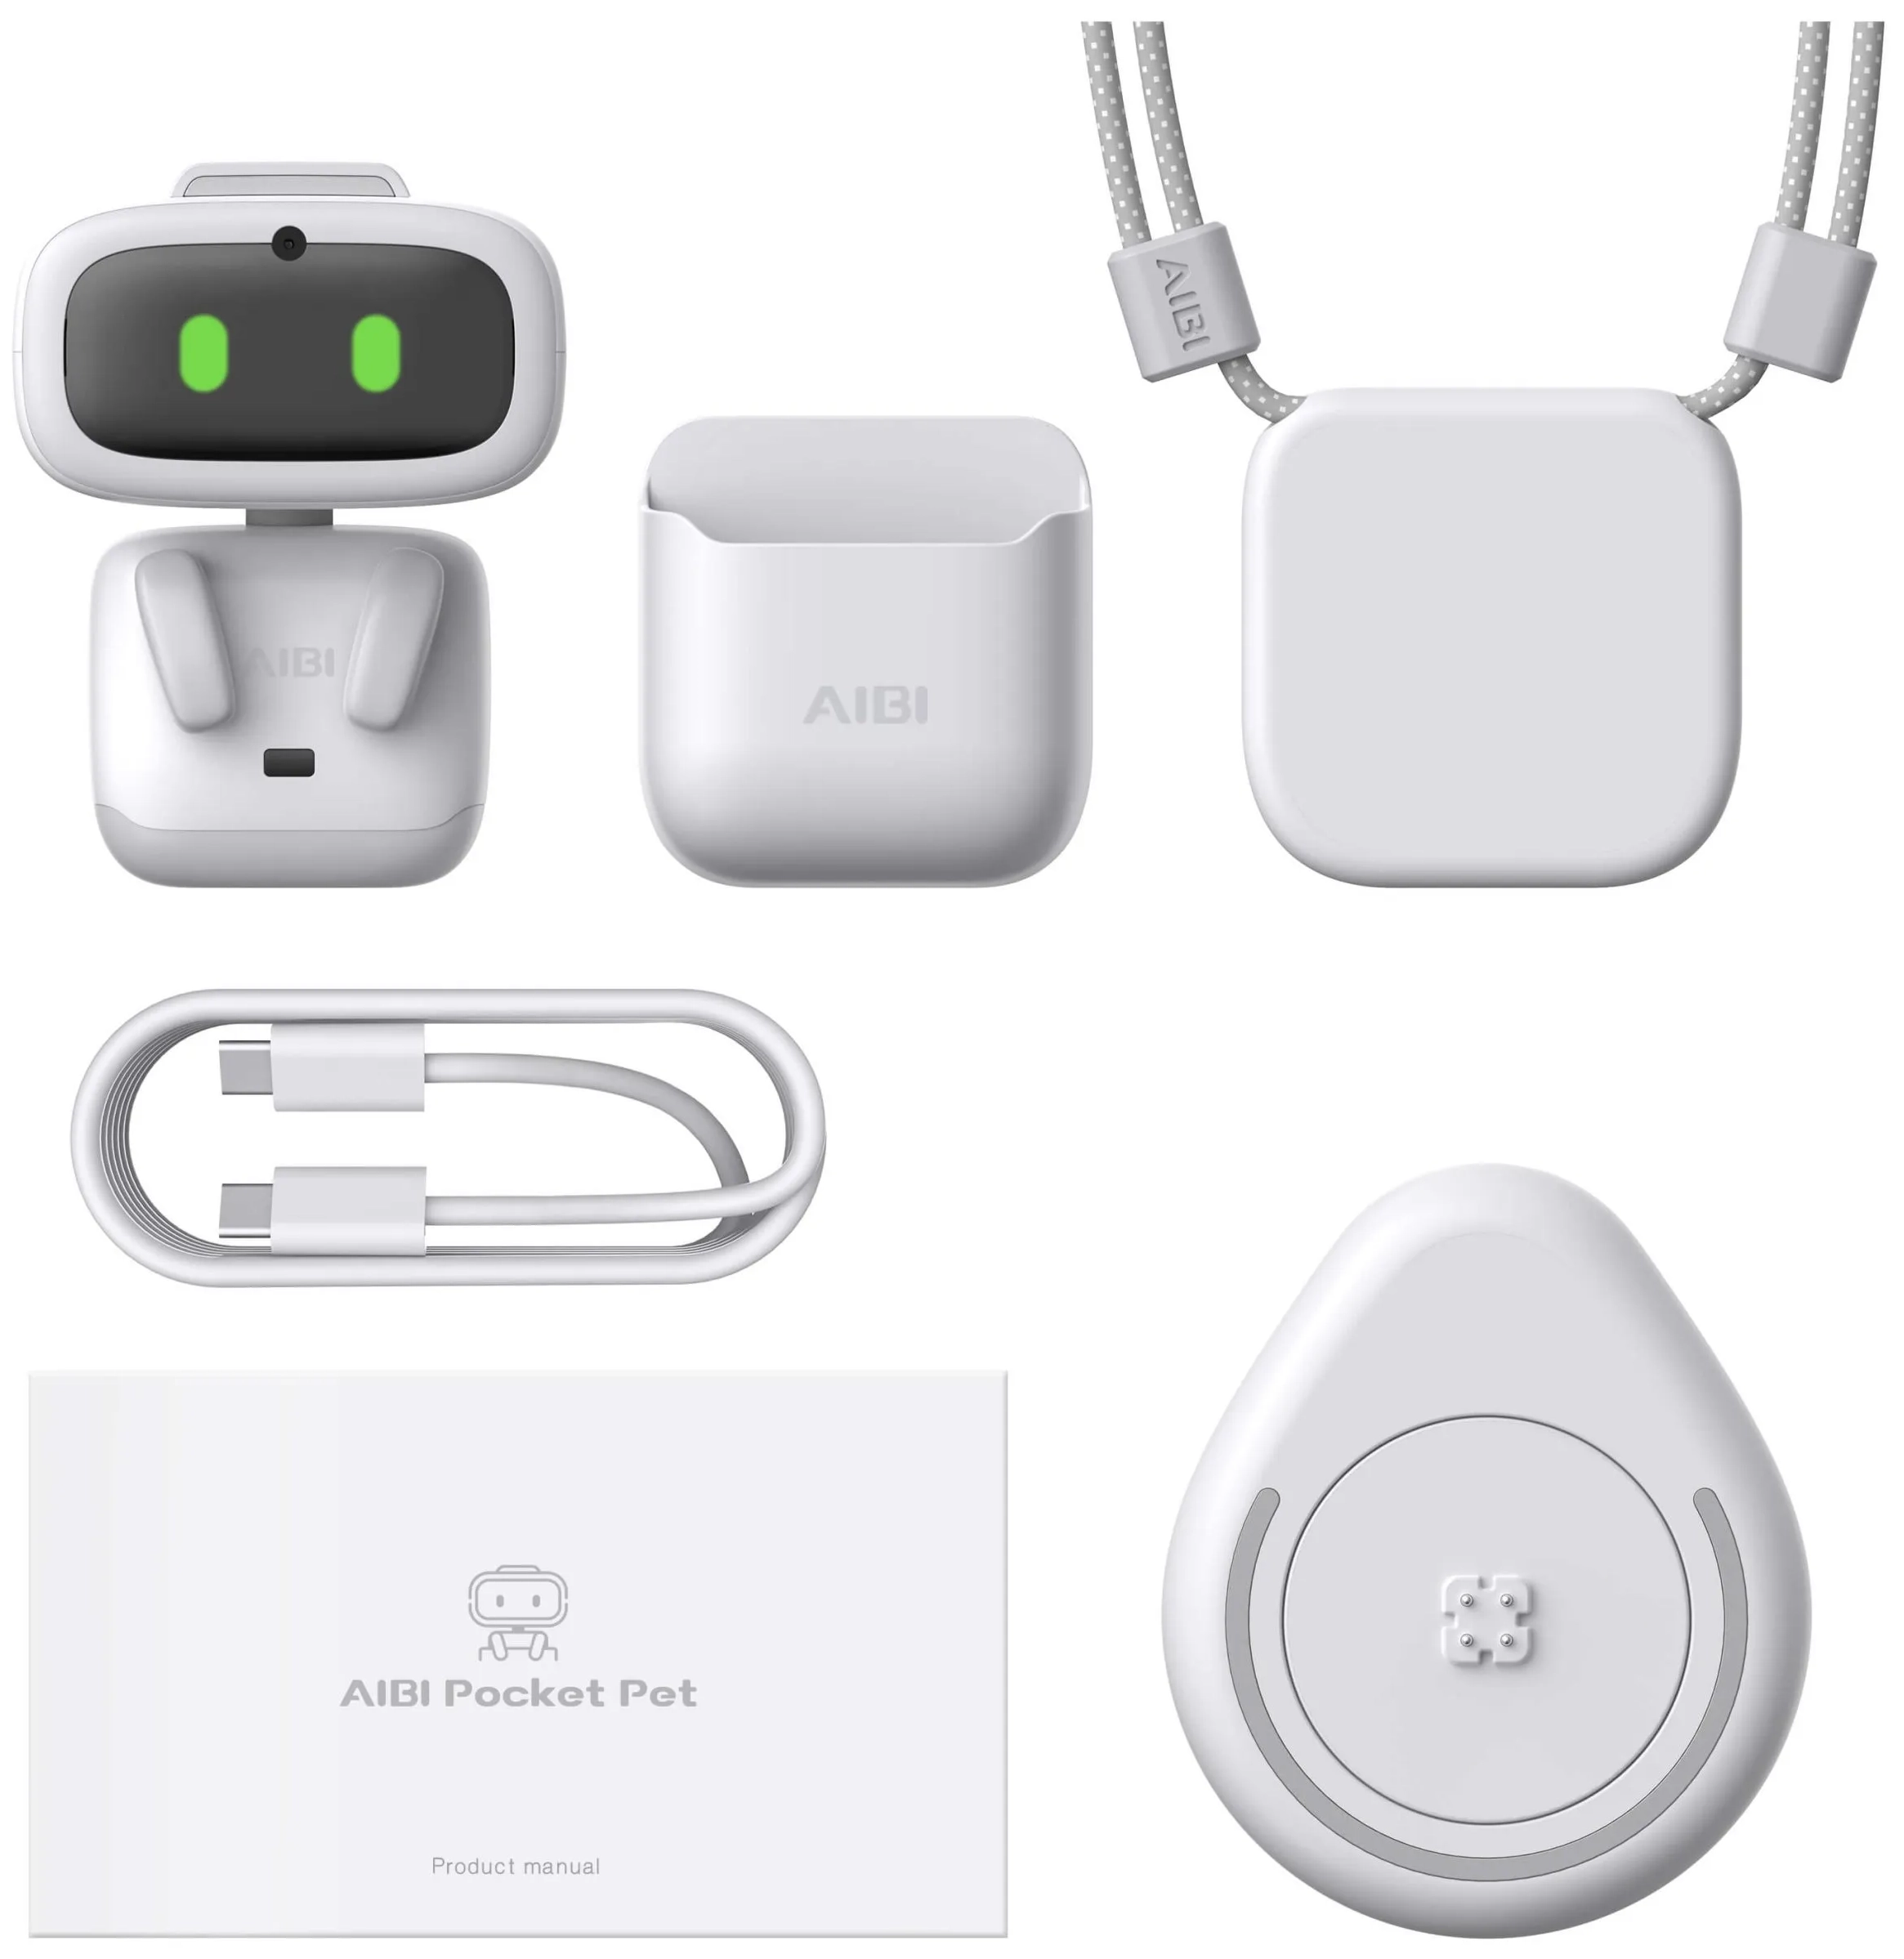
From September to December 2025, Oliver Bendel published three articles on wearable social robots. The first was „That Robot Suits You Well!: On the Phenomenon of Wearable Social Robots“ – a technical article introducing the topic, which appeared in Wiley Industry News. This was followed by the full paper „Wearable Social Robots for the Disabled and Impaired“ and the short paper „Wearable Social Robots in Space“ (lead author Tamara Siegmann), which were presented at ICSR 2025 in Naples and published in the proceedings volume by Springer. One paper presents opportunities and risks for disabled and impaired people that arise, for example, from the connection with multimodal large language models. The other presents opportunities and risks for astronauts, for whom the small robots can be „contact persons“ and comforters. MLLMs are also relevant here. Oliver Bendel coined the term „wearable social robots“. His AIBI, together with Cozmo, Vector, Alpha Mini, Boo Boo, Unitree Go2 aka Bao, Hugvie, and other robots, forms his privately funded Social Robots Lab.
Anfang 2026 ist das Buch „Ent-decken: Sexualität bei Krankheit, Behinderung und im Alter“ (Hrsg. Ursula Immenschuh und Bernhard Rauh) erschienen. Enthalten ist darin der Beitrag „Liebespuppen und Sexroboter in Alten- und Pflegeheimen“ von Oliver Bendel. Aus dem Abstract: „Der vorliegende Beitrag untersucht aus technischer, organisationaler, wirtschaftlicher und ethischer Perspektive, ob man Liebespuppen und Sexroboter in Alten- und Pflegeheimen einsetzen kann und soll. Damit wird eine deskriptive und eine normative Richtung verfolgt. Die Grundannahme lautet, dass manche Bewohner sexuelle Bedürfnisse haben, die befriedigt werden sollten, was in gegenwärtigen Strukturen aber nur eingeschränkt möglich ist. Zunächst wird dargelegt, welche Merkmale und Fähigkeiten die erwähnten Artefakte haben. Dabei spielen technische und gestalterische Aspekte eine Rolle. Dann wird untersucht, ob und wie man Liebespuppen und Sexroboter in technischer und organisationaler Hinsicht in den Betrieb integrieren kann. Es interessieren unterschiedliche Ansätze, nämlich das systematische Einführen, das systemische Dulden und das aktive Unterstützen solcher Artefakte. Auch wirtschaftliche Aspekte und personelle Auswirkungen werden betrachtet. Schließlich wird im Rahmen einer ethischen und sozialen Diskussion erörtert, ob man Liebespuppen und Sexroboter in Alten- und Pflegeheimen zulassen soll. Dabei wird die Sicht der Älteren und Pflegebedürftigen, der Angehörigen und Freunde sowie der Pflegekräfte und Führungskräfte berücksichtigt. Am Ende plädiert der Beitrag dafür, andere Möglichkeiten der sexuellen Befriedigung in Betracht zu ziehen, etwa erhöhte Respektierung der Privat- und Intimsphäre, Zurverfügungstellung von Sexspielzeug als Hilfsmittel, Förderung des Austauschs unter den Bewohnern, wiederum bei erhöhter Respektierung der Privat- und Intimsphäre, und Etablierung von Sexualassistenz.“ Das Buch kann bereits jetzt über den Verlag bezogen werden, in Kürze über alle üblichen Kanäle.
The paper „The Universal Robot of the 21st Century“ by Oliver Bendel was published in February 2025 in the proceedings volume „Social Robots with AI: Prospects, Risks, and Responsible Methods“ … From the abstract: „Developments in several areas of computer science, robotics, and social robotics make it seem likely that a universal robot will be available in the foreseeable future. Large language models for communication, perception, and control play a central role in this. This article briefly outlines the developments in the various areas and uses them to create the overall image of the universal robot. It then discusses the associated challenges from an ethical and social science perspective. It can be said that the universal robot will bring with it new possibilities and will perhaps be one of the most powerful human tools in physical space. At the same time, numerous problems are foreseeable, individual, social, and ecological.“ The proceedings volume comprises the papers presented at Robophilosophy 2024 in Aarhus. Leading philosophers, computer scientists and roboticists met there in August. Like the ICSR, the conference is one of the world’s leading conferences on social robotics. General-purpose robots, the predecessors of universal robots, have now become widespread, as exemplified by Digit, Apollo, and Figure 03. The author accepted manuscript of this article is therefore being made freely available on this site for non-commercial use only and with no derivatives, in line with the publisher’s self-archiving policy.
In January 2023, the Proceedings of Robophilosophy 2022 were published. Included is the paper „Robots in Policing“ by Oliver Bendel. From the abstract: „This article is devoted to the question of how robots are used in policing and what opportunities and risks arise in social terms. It begins by briefly explaining the characteristics of modern police work. It puts service robots and social robots in relation to each other and outlines relevant disciplines. The article also lists types of robots that are and could be relevant in the present context. It then gives examples from different countries of the use of robots in police work and security services. From these, it derives the central tasks of robots in this area and their most important technical features. A discussion from social, ethical, and technical perspectives seeks to provide clarity on how robots are changing the police as a social institution and with social actions and relationships, and what challenges need to be addressed.“ (Abstract) Robots and AI systems in police work have become a hot topic. The author accepted manuscript of this article is therefore being made freely available on this site for non-commercial use only and with no derivatives, in line with the publisher’s self-archiving policy.